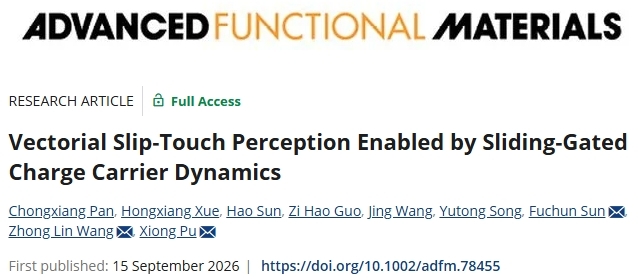
近日,我校物理与电子工程学院潘崇祥老师和清华大学孙富春教授以及北京纳米能源与系统研究所的蒲雄研究员、王中林院士,在具身智能触觉感知领域取得重要研究进展。相关成果以“Vectorial Slip-Touch Perception Enabled by Sliding-Gated Charge Carrier Dynamics”为题,发表于材料科学领域国际顶级期刊《Advanced Functional Materials》(中国科学院一区 TOP 期刊、Nature Index 期刊,影响因子19.9)。我校潘崇祥为论文第一作者,阜阳师范大学物理与电子工程学院和信息功能材料结构与器件安徽重点实验室为第一单位,清华大学孙富春教授、北京纳米能源与系统研究所蒲雄研究员和王中林院士为论文共同通讯作者。
赋予机器人媲美人类的高维滑触觉感知能力,是实现灵巧遥操作等具身智能应用的关键。然而,在捕捉复杂滑动刺激时,传统标量传感机制难以将宏观机械刺激与底层电荷载流子动力学建立直接的物理耦合。针对这一难题,研究团队提出了基于滑动栅控载流子动力学(sliding-gated carrier dynamics)的内禀物理编码新机制,构建了全新的无阵列高维滑触觉电子皮肤(SG-skin)。类似于生物体内瞬态电压门控离子通道的感知机理,该研究巧妙地利用局域摩擦电场作为“移动栅极(moving gate)”,在半导体薄膜内触发可逆的微观载流子类型反转(p-to-ninversion)与定向输运,从物理底层实现了机械滑动向电学响应的直接转换。
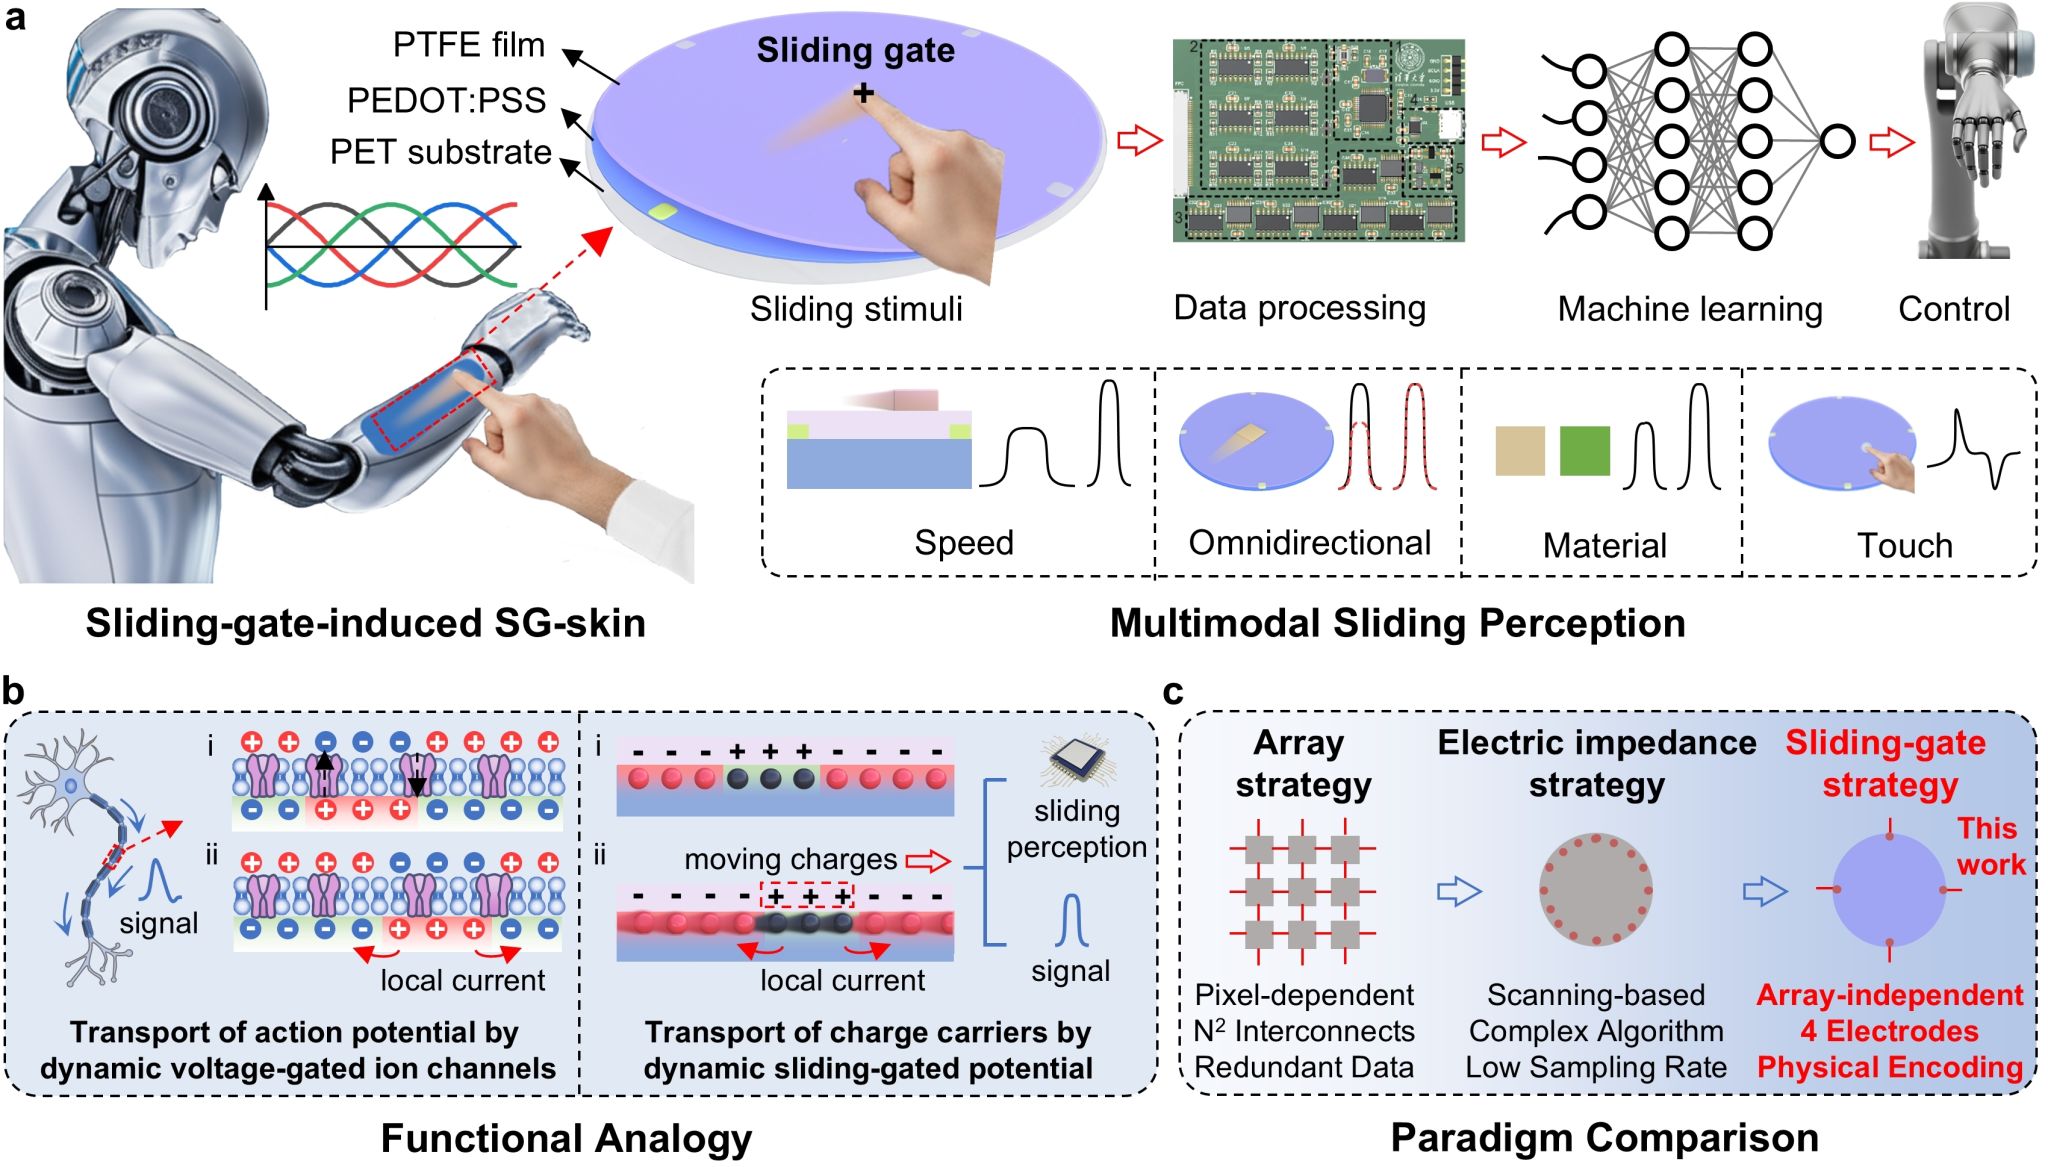
图:滑动栅控无阵列高维滑触觉电子皮肤(SG-skin)的设计与仿生感知机制
为进一步揭示该机制的科学本质,团队构建了严谨的连续解析物理模型,从理论层面证实了该机制能将复杂的滑动刺激确定性地分解为正交的矢量电学特征。基于这一本征物理级解耦,团队仅采用极简的四电极设计,辅以轻量化算法补偿非线性误差,彻底打破了传统数据驱动的黑盒局限,不仅实现了95.5%的多维滑触觉模式综合识别准确率与超高的1°全向轨迹精度,更成功应用于机械臂的连续轨迹跟踪与多模态闭环灵巧交互,实现了从微观电荷载流子动力学到宏观智能感知的物理跨越,为下一代具身智能系统提供了一种极具扩展性的智能感知新范式。
本研究工作得到了国家自然科学基金(52173274)和科技部国家重点研发计划(2024YFB3211902)等项目的资助。该成果的发表,标志着我校在柔性电子与智能触觉感知前沿方向取得了重要突破,进一步彰显了我校在学科交叉融合与高水平科研平台建设上的成效。
文章链接:https://doi.org/10.1002/adfm.78455
(撰稿、图片:潘崇祥 单位审核:武山 宣传部初审:杨飏 终审:王清)


 西湖校区:安徽省阜阳市清河西路 678 号 邮政编码: 236037
 联系电话:0558-2596233
 ©CopyRight 阜阳师范大学版权所有 网站备案号:皖ICP备05018248号