赋予机器人媲美人类的高维滑触觉感知能力,是实现灵巧遥操作等具身智能应用的关键。然而,在捕捉复杂滑动刺激时,现有柔性电子皮肤面临“硬件架构进退维谷”与“矢量感知机理受限”的双重瓶颈:一方面,依赖离散的像素化阵列不可避免地导致硬件堆叠、布线繁琐及多模态信号串扰;另一方面,基于连续介质的无阵列方案(如EIT技术)又往往受限于高算力的逆问题求解,伴随明显计算延迟。其深层科学原因在于,传统标量传感机制难以将宏观机械刺激与底层电荷载流子动力学建立直接的物理耦合。面对这一瓶颈,回归物理底层,打破对“高密度阵列”与“庞大算力”的双重依赖,探索一种架构极简、无需复杂反演,且具备高维矢量感知能力的底层传感策略,已成为该领域的破局关键。
针对上述“硬件堆叠”与“算力负担”的双重瓶颈,我院(信息功能材料结构与器件重点实验室)潘崇祥老师联合北京纳米能源与系统研究所的蒲雄研究员、王中林院士及清华大学的孙富春教授,提出了基于滑动栅控载流子动力学(sliding-gated carrier dynamics)的内禀物理编码新机制,构建了全新的无阵列高维滑触觉电子皮肤(SG-skin)。类似于生物体内瞬态电压门控离子通道的感知机理,该研究巧妙地利用局域摩擦电场作为“移动栅极(moving gate)”,在半导体薄膜内触发可逆的微观载流子类型反转(p-to-ninversion)与定向输运,从物理底层实现了机械滑动向电学响应的直接转换。
图1.滑动栅控无阵列高维滑触觉电子皮肤(SG-skin)的设计与仿生感知机制
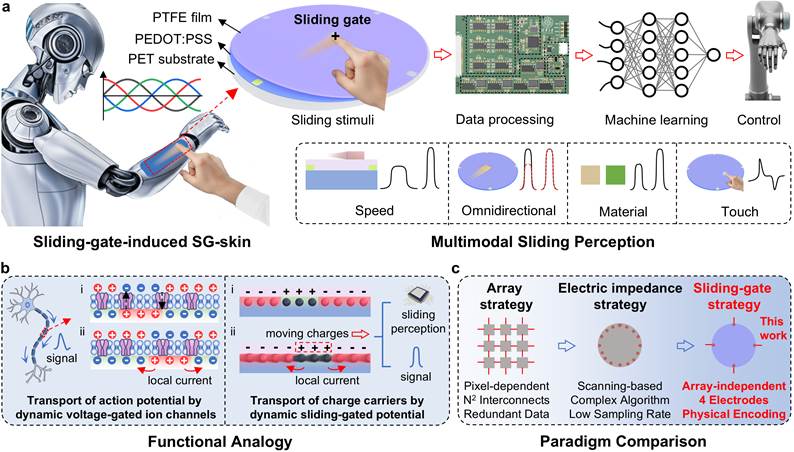
为进一步揭示该机制的科学本质,团队构建了严谨的连续解析物理模型,从理论层面证实了该机制能将复杂的滑动刺激确定性地分解为正交的矢量电学特征。基于这一本征物理级解耦,团队仅采用极简的四电极设计,辅以轻量化算法补偿非线性误差,彻底打破了传统数据驱动的黑盒局限,不仅实现了95.5%的多维滑触觉模式综合识别准确率与超高的1°全向轨迹精度,更成功应用于机械臂的连续轨迹跟踪与多模态闭环灵巧交互,实现了从微观电荷载流子动力学到宏观智能感知的物理跨越,为下一代具身智能系统提供了一种极具扩展性的智能感知新范式。
相关研究成果以我院及重点实验室为第一单位,以“Vectorial Slip-Touch Perception Enabled by Sliding-Gated Charge Carrier Dynamics”为题发表在材料科学领域权威期刊《Advanced Functional Materials》(中科院一区TOP期刊、Nature Index期刊、影响因子19.9)上。这一成果的发表,标志着我院及重点实验室在柔性电子与智能触觉感知前沿方向取得了重要突破。实验室潘崇祥老师为论文的第一作者,孙富春教授、蒲雄研究员和王中林院士为论文的共同通讯作者。
文章链接:https://doi.org/10.1002/adfm.78455
撰稿/图:潘崇祥学院审核:武山